圖像可點擊開啟原尺寸;論文與政策連結集中於文末。
上肢復健機器人的核心價值,是把難以反覆完成的動作變成可以練習、調整與記錄的任務。它能承托無力的手臂、協助伸手或張開手指,也能提供阻力與即時回饋。但機器替手臂完成動作、患者在設備內表現進步,以及回家後更能穿衣吃飯,代表三種不同結果。評估技術時,首先要問它改善了哪一層能力,並追蹤改善能否延續至日常生活。[1]
近二十年的發展,從肩肘末端驅動平台,延伸至多關節外骨骼、手指裝置、柔軟手套及肌電、腦機介面和電刺激整合。研究也逐漸把問題從「使用後有沒有進步」,改成「相較同等強度的主動治療,增加了什麼」。這個轉變讓機器人的角色更清楚:它是一種組織練習與提供協助的方法,仍需放進完整復健計畫。[2, 3]
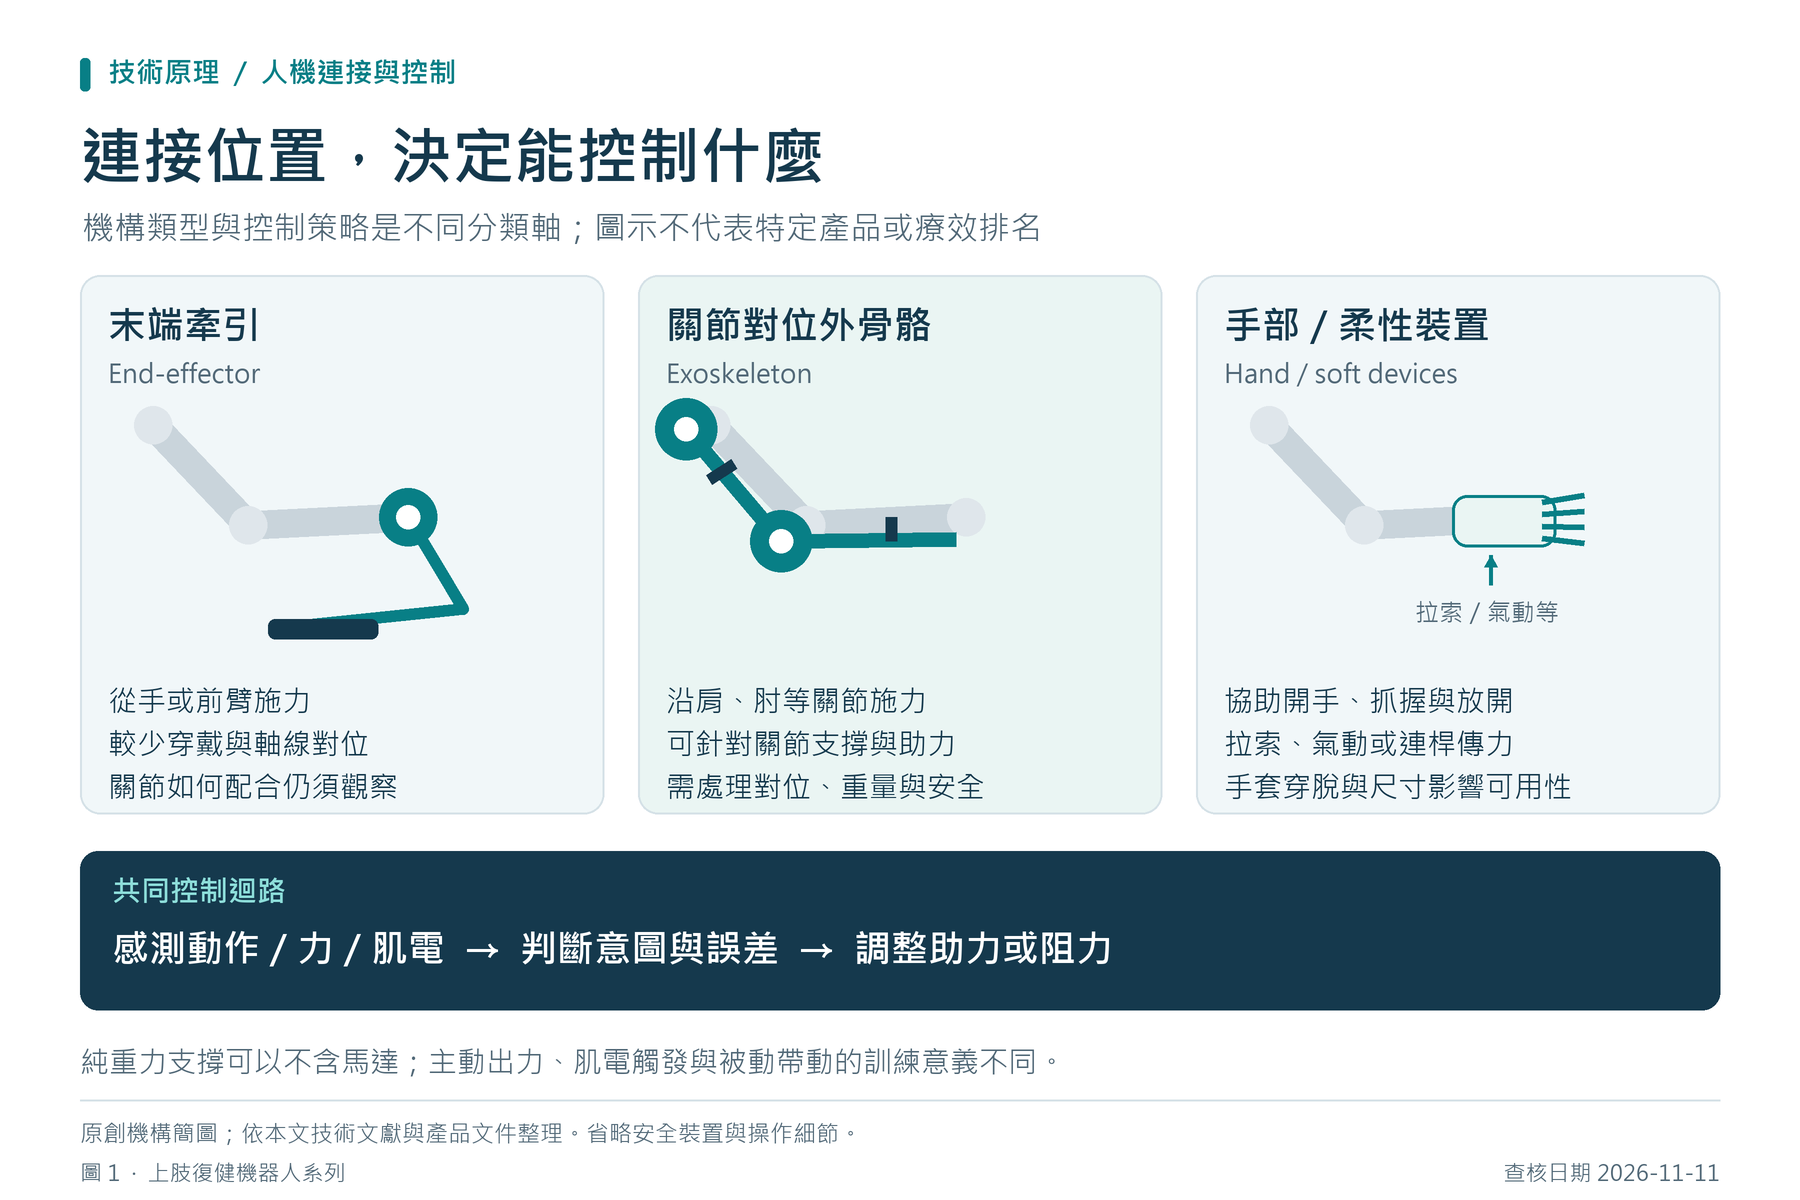
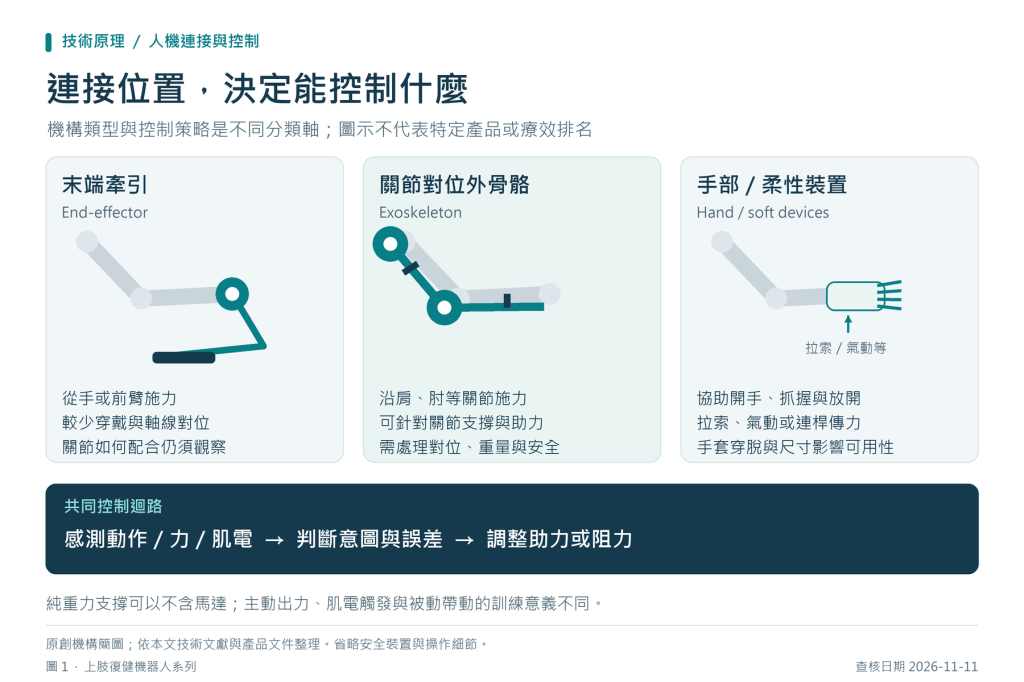
末端驅動裝置把力量施加在手或前臂介面,利用末端移動帶動肩肘協調。MIT-Manus及後續InMotion系列是代表;ARM主要處理肩肘伸取,ARM/HAND加入抓握與放開。這類設計較容易安排大量目標導向伸手,但只知道手到了目標,未必知道肩胛、肩肘及軀幹如何完成任務,因此仍需觀察代償。不同模組不能一概當成全上肢訓練。[4, 5]
關節式外骨骼則沿手臂配置支架,讓機械關節配合人體關節運動。ArmeoPower有馬達,可承托重量、被動帶動或提供按需協助,也能量測活動範圍與等長力矩;其手開合功能需看是否搭配ManovoPower。優點是能把支撐與特定關節訓練結合,代價是尺寸調整、軸線對準與穿戴流程更重要,不能忽略疼痛、接觸壓力或肩部位置。[6]
外形相似不代表作用相同。ArmeoSpring以彈簧補償手臂重量,患者自行啟動動作,屬被動重力支撐矯具;它不是用馬達帶動手臂的動力機器人。減輕重力負擔本身可以讓殘存能力獲得更多練習機會,卻不應把這類裝置的結果直接算成動力助力的效果。選擇支撐或主動協助,應根據患者能完成的動作與目標決定。[7]
實驗室原型也有重要角色。MAHI Exo-II曾用於17名慢性不完全頸髓損傷者的控制策略研究,比較按需協助與患者觸發模式。研究觀察到機器內動作品質進步,主要ARAT結果卻未顯示明確改善。這類小型試驗能協助設計更合適的練習,但沒有非機器人對照,尚不足以證明日常手臂能力恢復,也不能外推完全脊髓損傷。[8]
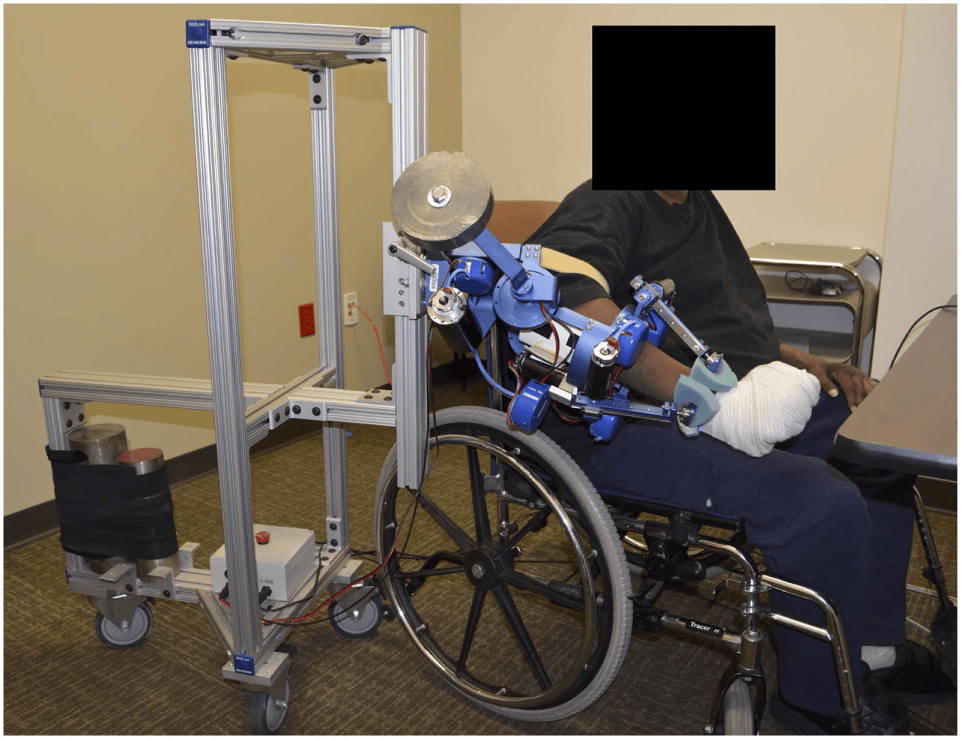
腕手障礙需要再細分。伸手到杯子旁、維持腕部位置、分開手指及調整抓握力,並非同一任務。AMADEO以手指介面安排個別或組合屈伸,包含被動、主動輔助與阻力模式;Gloreha以柔軟手套及人工肌腱牽引手指,可加入雙手鏡像控制和真實物件練習。它們的手指協助不能直接視為已訓練所有腕部與精細操作能力。[9, 10]
控制訊號是另一個分類軸。Hand of Hope使用前臂表面肌電,訊號達到閾值便啟動動作,或要求持續出力才能維持協助。這是在偵測肌肉活動,裝置本身不向肌肉送電。相反地,神經肌肉電刺激會以電流引起收縮;研究曾把肌電、馬達與電刺激整合,協助肘、腕及手指協調,但整套方案的進步不能全部歸功於機械結構。[11, 12]
腦機介面使用頭皮腦電辨識運動想像,再觸發外骨骼動作,與前臂肌電不同。2017年的多中心研究已測試這種閉迴路方案;它增加了意圖與感覺回饋配對的研究可能,也增加訊號校準、注意力、操作時間及適用者篩選要求。訊號辨識成功不等於手功能恢復,混合治療也需以能拆解各成分貢獻的試驗驗證。[13]
柔軟手套則利用氣動或肌腱拉索減少手上的剛性結構。早期研究展示了佩戴時協助抓握的可行性,但手套之外仍可能需要泵、閥、控制盒或電源。可攜不等於可獨立在家使用,更不等於療程後已恢復。MyoPro另屬個人肌電控制動力矯具,主要協助佩戴時的活動,與院內多人共用的復健平台有不同目的及商業模式。[14, 15]
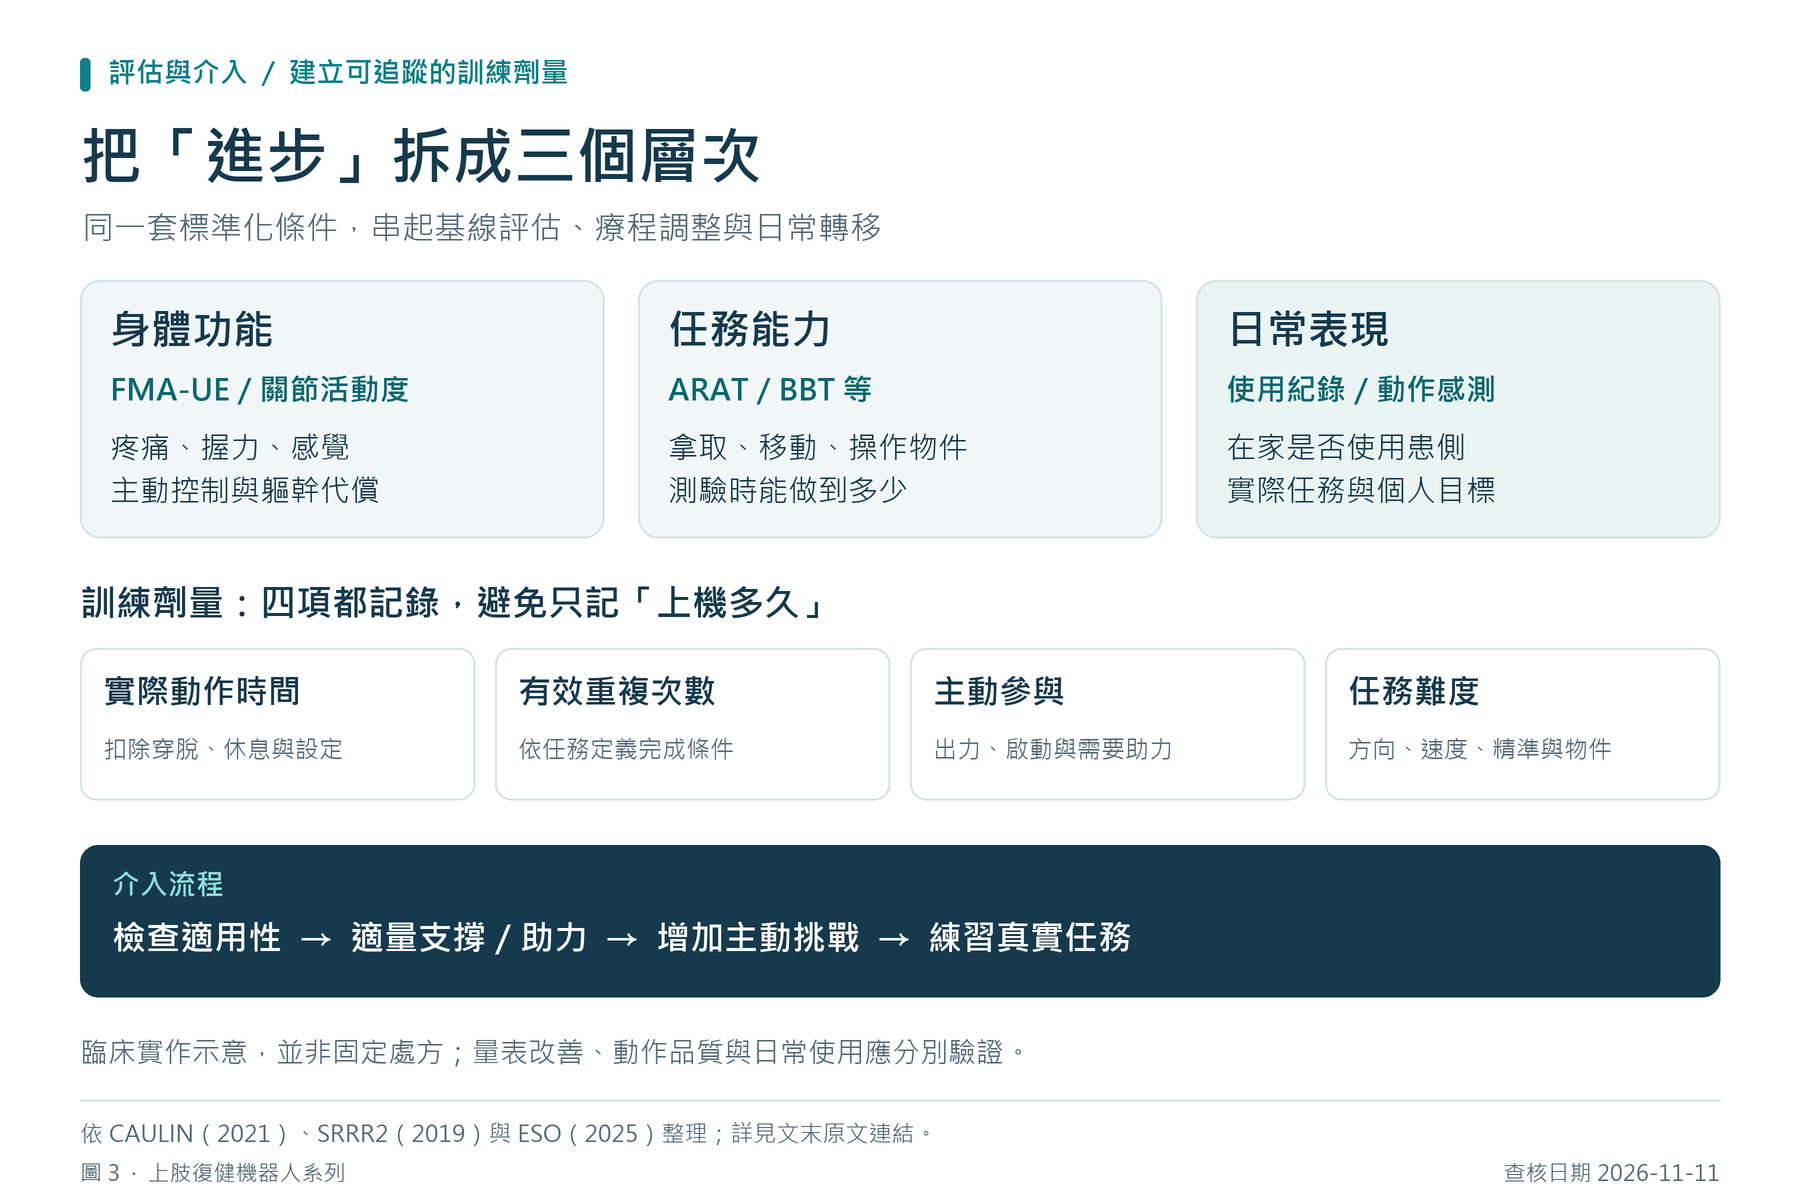
訓練強度應拆成總療程時數、實際動作時間、重複次數、任務難度與主動努力。排程四十五分鐘可能包含穿戴、設定與休息;馬達帶動數百次,也可能只有少量自主啟動。紀錄時還應保留協助比例、成功與失敗嘗試、休息原因,以及是否完成真實伸取抓放。廠商所稱每次最高重複量,是設備容量,不能當成每位患者已接受的有效劑量。[9, 16]
按需協助的設計重點,是讓患者有機會完成任務,又避免持續接受不必要的幫助。可依表現調整目標距離、速度、阻力與協助門檻,並逐步加入不同方向及物件。這不表示所有人都應立即降低支撐;若疲勞、疼痛或異常代償增加,可能要先調整任務。自適應控制是可調工具,其臨床價值仍取決於是否增加有意義的主動練習。[2]
2025年歐洲中風組織指南,對至少增加二十小時重複上肢練習提出弱建議,證據確定性很低。這是一般上肢復健的劑量建議,不是機器人必須做滿二十小時就會有效,也不是已找到最佳處方。時間增加之外,還需安排把練習轉移到日常活動的方法,例如不同高度拿取物件、穿袖、開容器及雙手合作。[16]
2026年的劑量統合分析進一步檢查每次分鐘數、每週頻率、週數與總分鐘,仍未辨識明確的線性或非線性劑量關係。這不代表練習量不重要,而是現有試驗尚不足以建立跨設備的最佳處方;計畫時數與實際執行量落差、任務差異及少量極端劑量研究,都會影響推論。處方因此需要記錄實際完成量,再依能力與耐受調整。[17]
成效至少要分成運動損傷、任務能力與實際生活使用。FMA-UE評估運動控制損傷,ARAT評估抓握、捏取及粗大動作能力,可作核心組合,再補充疼痛、活動度、感覺及患者目標。設備內軌跡或遊戲分數則要固定重力支撐、助力與任務條件;一項三十人的ArmeoSpring研究發現明顯學習效應,提醒第一次玩到更熟不一定是恢復。[1, 18, 5]WMFT或BBT可補充速度與靈巧度,但仍是在測驗情境下的能力;日常自理與患側實際使用需另外追蹤。[1]
大型試驗很早就指出比較對象的重要性。2010年美國VA研究納入127名慢性中風者,機器人與強化治療皆安排12週、36次一小時療程。12週主要FMA結果未證明機器人優於同強度治療;對一般照護也未達顯著。較晚對一般照護的部分次要優勢,不能取代主要結果,更不能解讀成機器人勝過等量積極復健。[19]
2019年的RATULS把問題推進到活動能力。770名中風者分配至機器人、增強上肢治療或一般照護;兩積極組皆規劃每次45分鐘、每週3次、12週。3個月可評估者的ARAT達標比例分別為44%、50%及42%;機器人對一般照護的調整勝算比為1.17,98.3%信賴區間0.70–1.96。研究未證明主要結果優勢,這些比例也不是完全恢復率。[3]
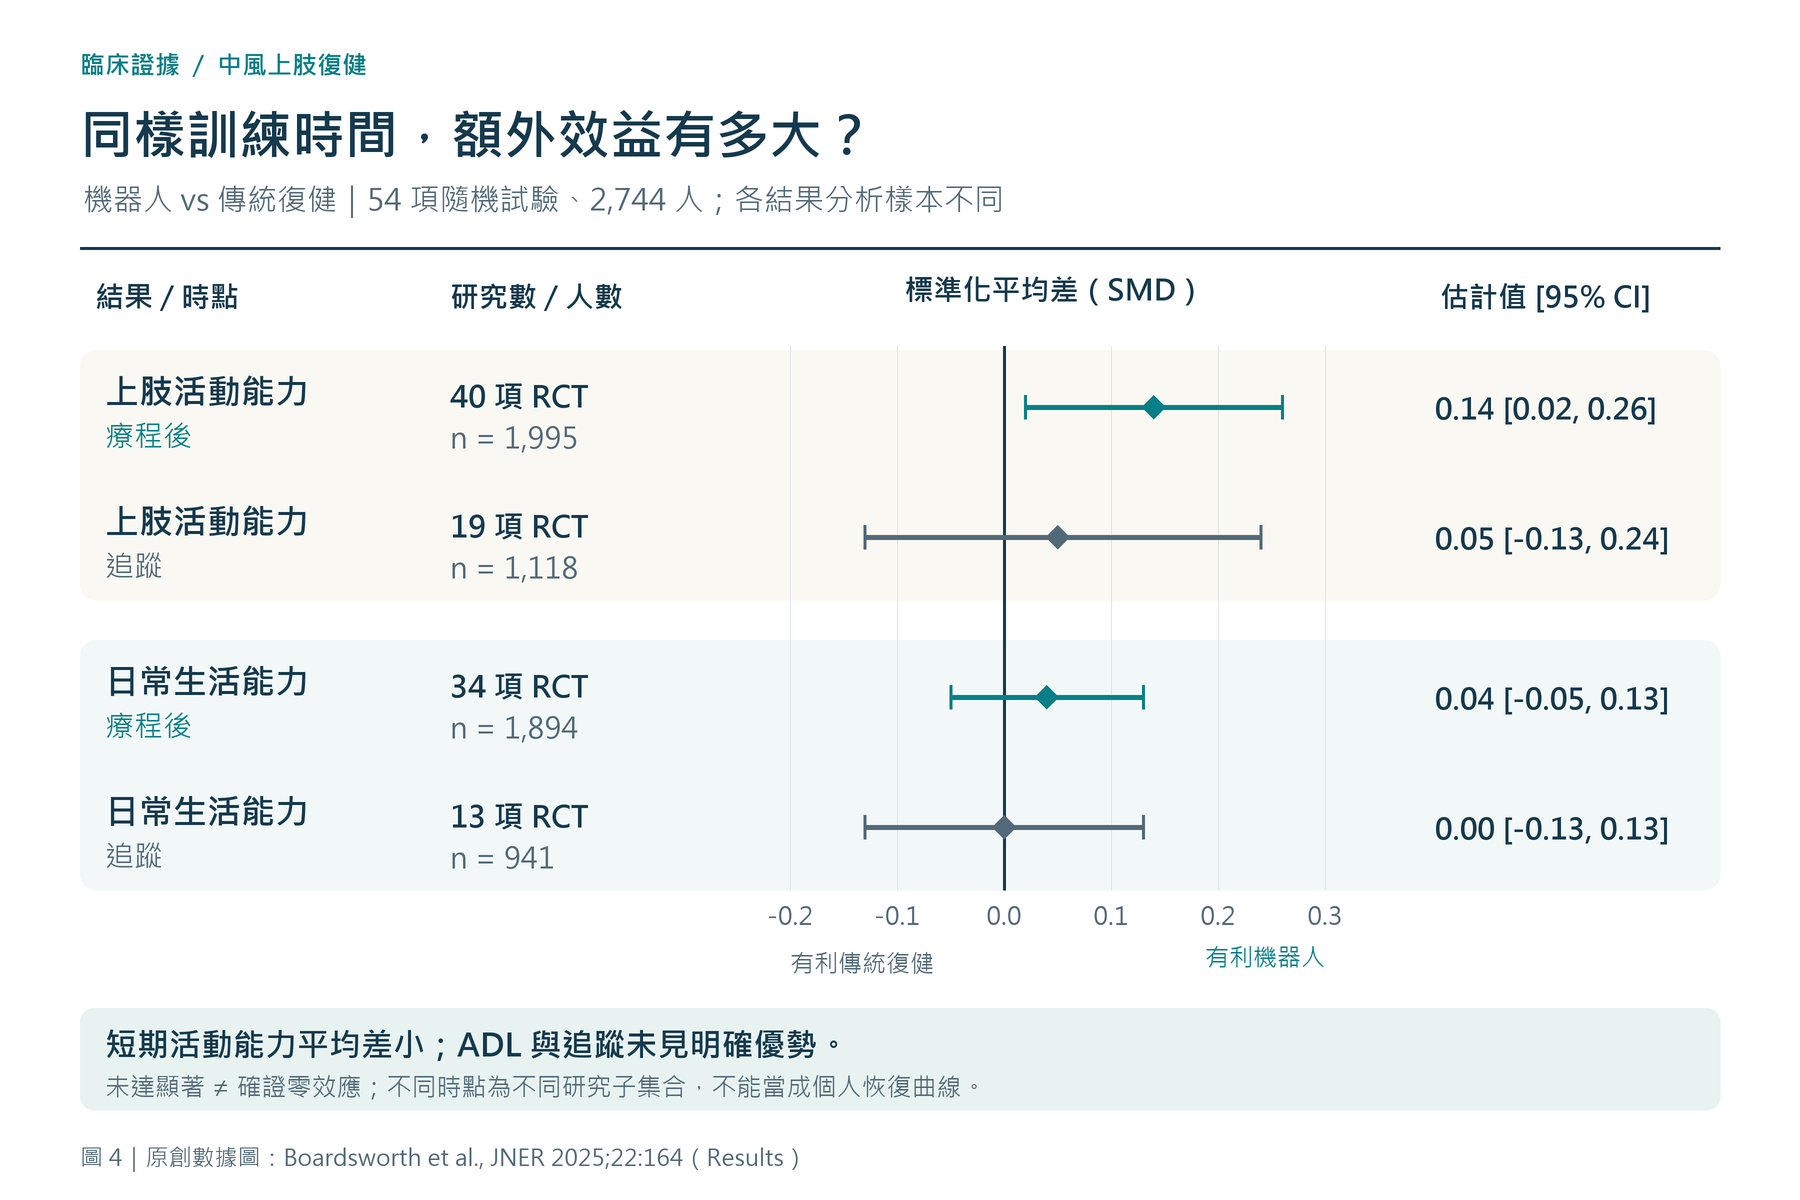
較新的統合研究讓效果大小更具體。2025年一篇回顧納入54項總訓練時間配對試驗、2744人;其中40項、1995人的療程後上肢活動能力,標準化平均差為0.14,95%信賴區間0.02–0.26,平均優勢很小。日常活動能力的差異為0.04,信賴區間−0.05–0.13;追蹤亦未見明確優勢。標準化差異不是改善百分比,也不能由合併結果替每款設備背書。[20]這篇回顧雖於2025年出版,搜尋實際截至2023年3月;其結果應與後續新試驗並讀。不同結局使用不同研究子集合,不能把圖上的療程後與追蹤估計畫成同一群患者的恢復曲線。
這些結果不只出現在單一舊平台。2020年247人的亞急性中風試驗,比較多種機器人與感測裝置組合和傳統治療,兩組各30次;FMA平均改善約8.50與8.57分,組間未顯示優勢。多裝置方案可擴大練習內容,但同時無法把整套結果拆成每一台設備的療效。組內變好也可能包含其他照護及自然恢復。[21]
2026年新加坡兩院軟式手套試驗隨機納入61人,58人進入修正意向治療分析,比較最多15次手套訓練與有監督的GRASP主動練習。整體FMA-UE與次要功能結果均未見明確組間優勢;基線FMA-UE低於35分且完成至少10次的事後子群有短期遠端分數訊號,但3個月不持續。這能引導下一個試驗,尚不能建立選機門檻或普遍療效承諾。[22]
甚至「機械協助本身增加多少恢復」仍在研究。2026年一篇盡量固定裝置、回饋及訓練量的回顧,9項中風試驗、272人的FMA合併標準化差為0.425,95%信賴區間−0.007–0.858,證據確定性低。方向偏正仍不足以確認獨立效果。合理結論是持續尋找哪些患者需要何種協助,而非將機器人一律判為有效或無效。[23]
病程與疾病也限制外推。亞急性中風有自然恢復,慢性中風則要考慮長期學習與代償;不完全脊髓損傷與腦性麻痺又有不同的殘存通路、成長與照護需求。2026年兒童腦性麻痺回顧僅納入7項試驗、244人,雖有精細動作改善訊號,日常活動結果對個別研究敏感,真實生活參與仍不明確。成人中風的效果數字因此不能直接移植。[8, 19, 21, 24]
安全管理應和介入一起設計。初評需確認肩痛、關節活動限制、感覺與認知配合、皮膚接觸點及裝置尺寸,過程追蹤疼痛、疲勞、代償和退出原因。RATULS有嚴重不良事件,但未判定與介入相關;這種報告不同於完全沒有事件。設備仍須有適當停止條件、故障處理與人員訓練,不能從試驗整體安全直接推論每位患者均適合。[1, 3]
居家使用需要另行驗證。2025年同時間劑量回顧的54項試驗中,52項有直接監督,無法據此保證完全無監督的居家成效。患者能否單手穿戴、照顧者需要多久、任務是否被代償取代,以及未連線或疼痛時如何處理,都會改變實際劑量。遠距平台應能讓團隊看見完成情況並調整處方,不能只回報登入次數。[20]
政策是否支持採用,必須先看支付的標的是個人矯具、院內治療,還是研究計畫。美國Medicare已將MyoPro相關代碼納入矯具給付類別;2026年十月費表中,L8701與L8702分別約為US$34,970與US$68,802。這些是個人訂製動力上肢矯具的費表額,仍須符合醫療必要性與保險程序,並非患者直接領取的補助。[25, 26]
這條支付路徑不能拿來估算醫院一堂機器人治療的收入,更不代表每款機器手套都自動受保。MyoPro提供的是佩戴時功能支持;復健平台要證明的則包括療程後、離開裝置的能力。把兩者分開,才能合理評估個人配戴需求、院所設備投資與治療服務,不會把同一個醫療機器人名稱誤當成同一市場。[15, 25]
日本2026年診療報酬將運動量增加機器加算分列上肢與下肢,上肢為150點,涉及合格機構、急性中風或脊髓障礙及個別復健計畫。原則一次;確認有效且有續行必要者,發病日起兩個月內可每月一次。這是與復健計畫相關的加算,不能寫成每次訓練固定另收150點,也不能直接套用到所有慢性患者。[27, 28]
韓國自2026年三月起,為符合條件的肌電驅動手部機器人治療設立選擇性給付,在特殊職能治療之外加算100.45點,該項目的患者負擔率為80%。適用的是指定醫療行為、患者與合規設備,並非購買個人手套的補助。它也不同於韓國下肢步行機器人治療的點數與負擔率,兩者不可互換。[29]
支付之外,指南可能做出不同採用判斷。NICE在2023年中風復健指南明確建議,不把機器人手臂訓練列入上肢復健方案;其評估關切臨床收益及成本。這不是所有國家對每個機型的禁令,但也不能淡化成只是不鼓勵過度使用。採購決策須同時回答:與當地可提供的積極治療相比,是否產生值得付費的額外結果。[30, 31]
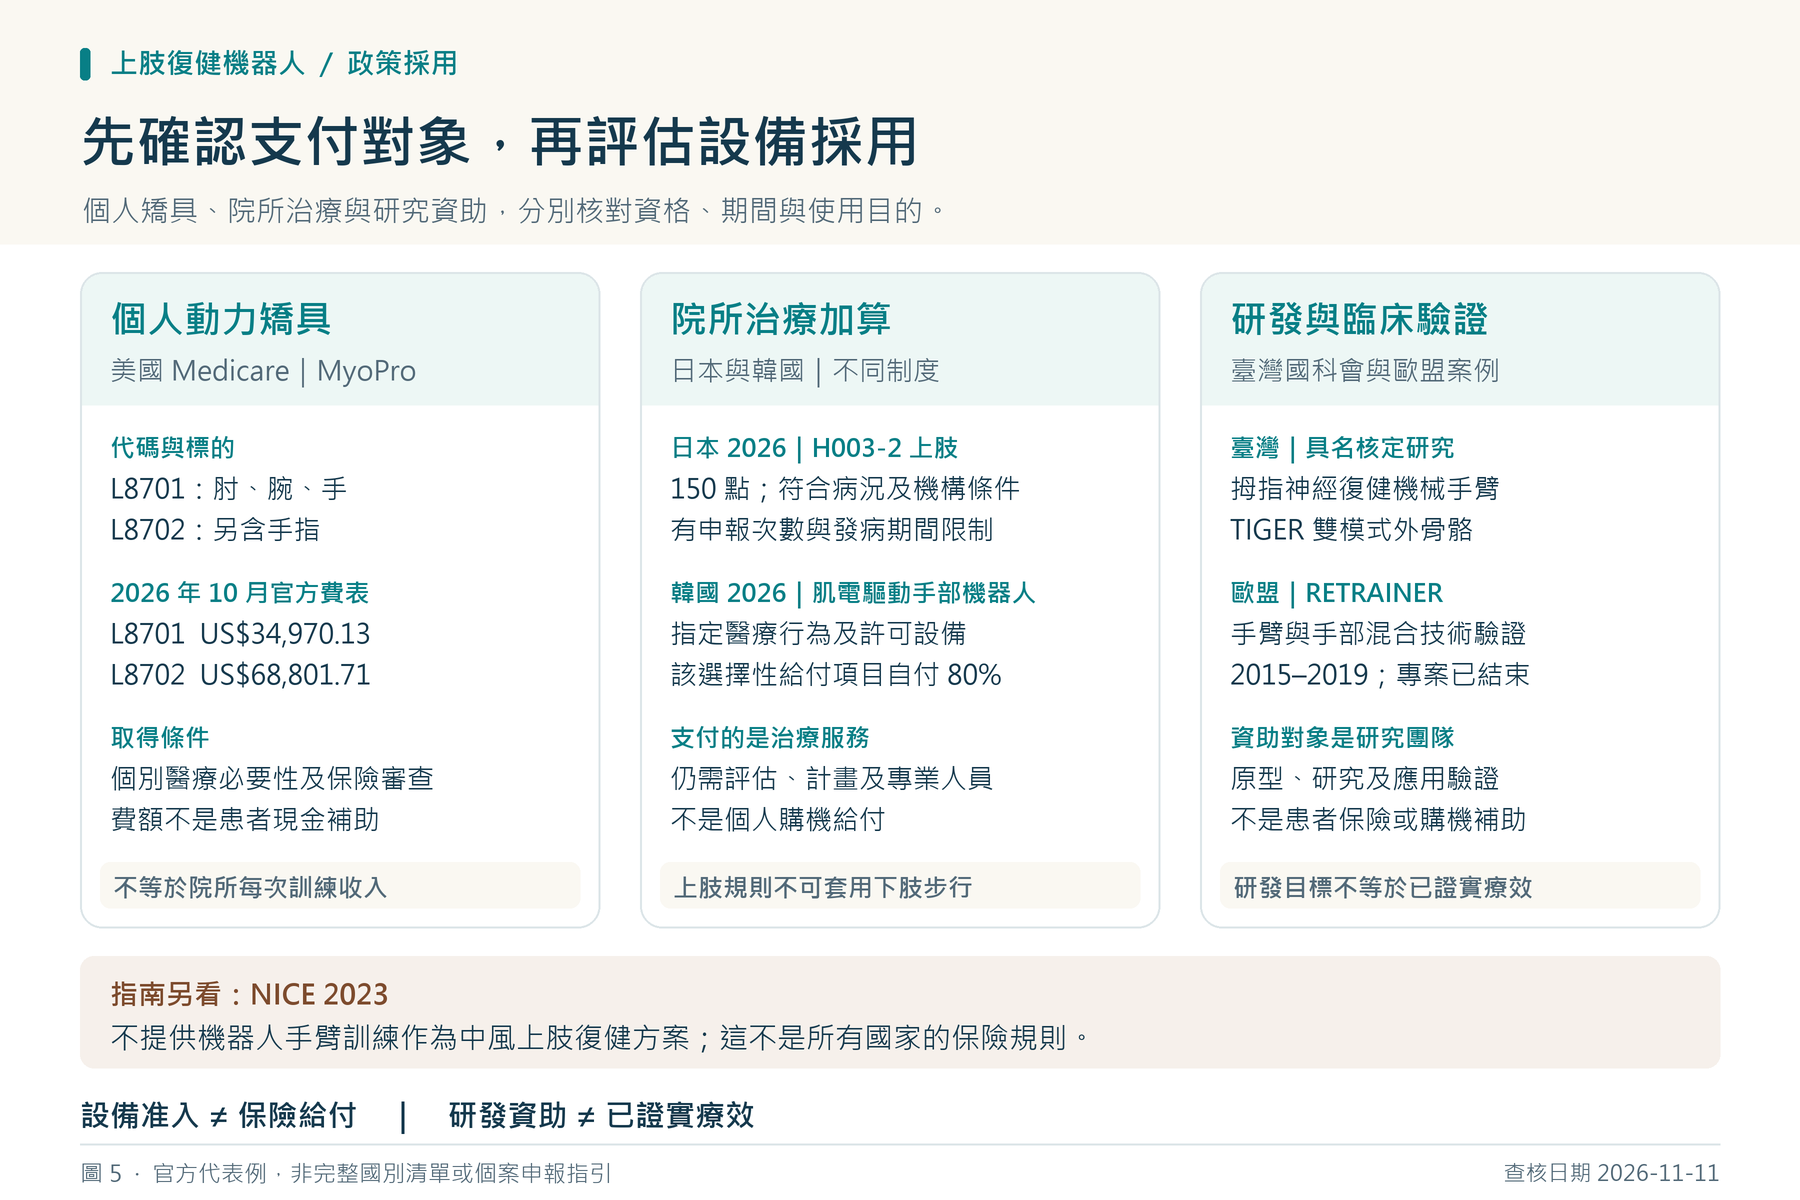
臺灣的研發與臨床收費也應分開。國科會資料庫可查到拇指神經復健機械手臂、感覺動作閉迴路外骨骼等具名計畫,證明已有研究投入。另一方面,三軍總醫院2026年自費表列出AMADEO上肢機器人治療新臺幣3,300元;這是特定院所項目,不能推論全臺所有上肢復健都無健保,也不能視為設備購置價格。[32, 33]
中國2024年復健醫療服務價格指南,整合服務立項並規定人工智慧輔助擴展與主項同價、不得重複收費。它提供的是計價框架,並未逐一批准所有上肢機器人取得全國醫保給付。實際採用仍須查所在地的執行價格、醫療行為與報銷條件;把技術列入服務流程,不一定就能新增一筆收費。[34]
研發資金則承擔不同任務。歐盟對RETRAINER專案資助約278萬歐元,支持上肢減重支撐結合神經肌肉電刺激等研究,專案已於2019年結束。新加坡陳篤生醫院也列有診間到居家的上肢機器人遠距復健價值驗證計畫。這些案例顯示轉譯方向,但研究資助不等於療效已確立、產品全面上市或患者已獲保險保障。[35, 36]
市場最好從可驗證的商業活動開始描述。Bionik在2022財年申報約450台InMotion歷年售出,分布逾15國,包含研究及復健用途;它不是2026仍在運作的台數。Myomo的2025年股東報告則列交付750件MyoPro、公司營收約4,090萬美元;這是一年內個人矯具的交付與公司收入,不能與院所平台累積銷量相加或直接排行。[4, 15]
商業模式本身也會改變數字的意義:院所平台可在設備壽命內服務多名患者,個人訂製矯具則對應個別使用者;台數不能直接換算成受益人數。公開公司資料能證明真實交易,卻不足以建構全球上肢復健機器人市場規模。據點、累積銷售及當年營收,必須保留各自日期與定義;缺乏一致口徑時,不宜補上一個看似精確的市場成長率。[4, 15]
經濟價值也不能只看設備售價。RATULS的經濟評估,以2018年英鎊計算6個月醫療與個人社會服務成本,機器人、增強治療與一般照護平均分別為£5,387、£4,451及£3,785;機器人相較一般照護未見額外品質調整生命年收益。這反映當時方案未具成本效益,並非2026設備報價,也不能推論所有新機型、租賃或居家模式必然不划算。[31]
實際採購可把問題改成:每名適合患者完成多少有效療程,需要多少設置與直接監督時間,又得到哪些設備外成果。總成本還包括軟體、保養、耗材、空間、教育訓練與停機備援;預期多人同時訓練,也應用實際工作流程驗證。若設備可增加供給,卻沒有適合的轉介來源或穩定服務人力,理論容量就難以轉成可持續的照護。[31]
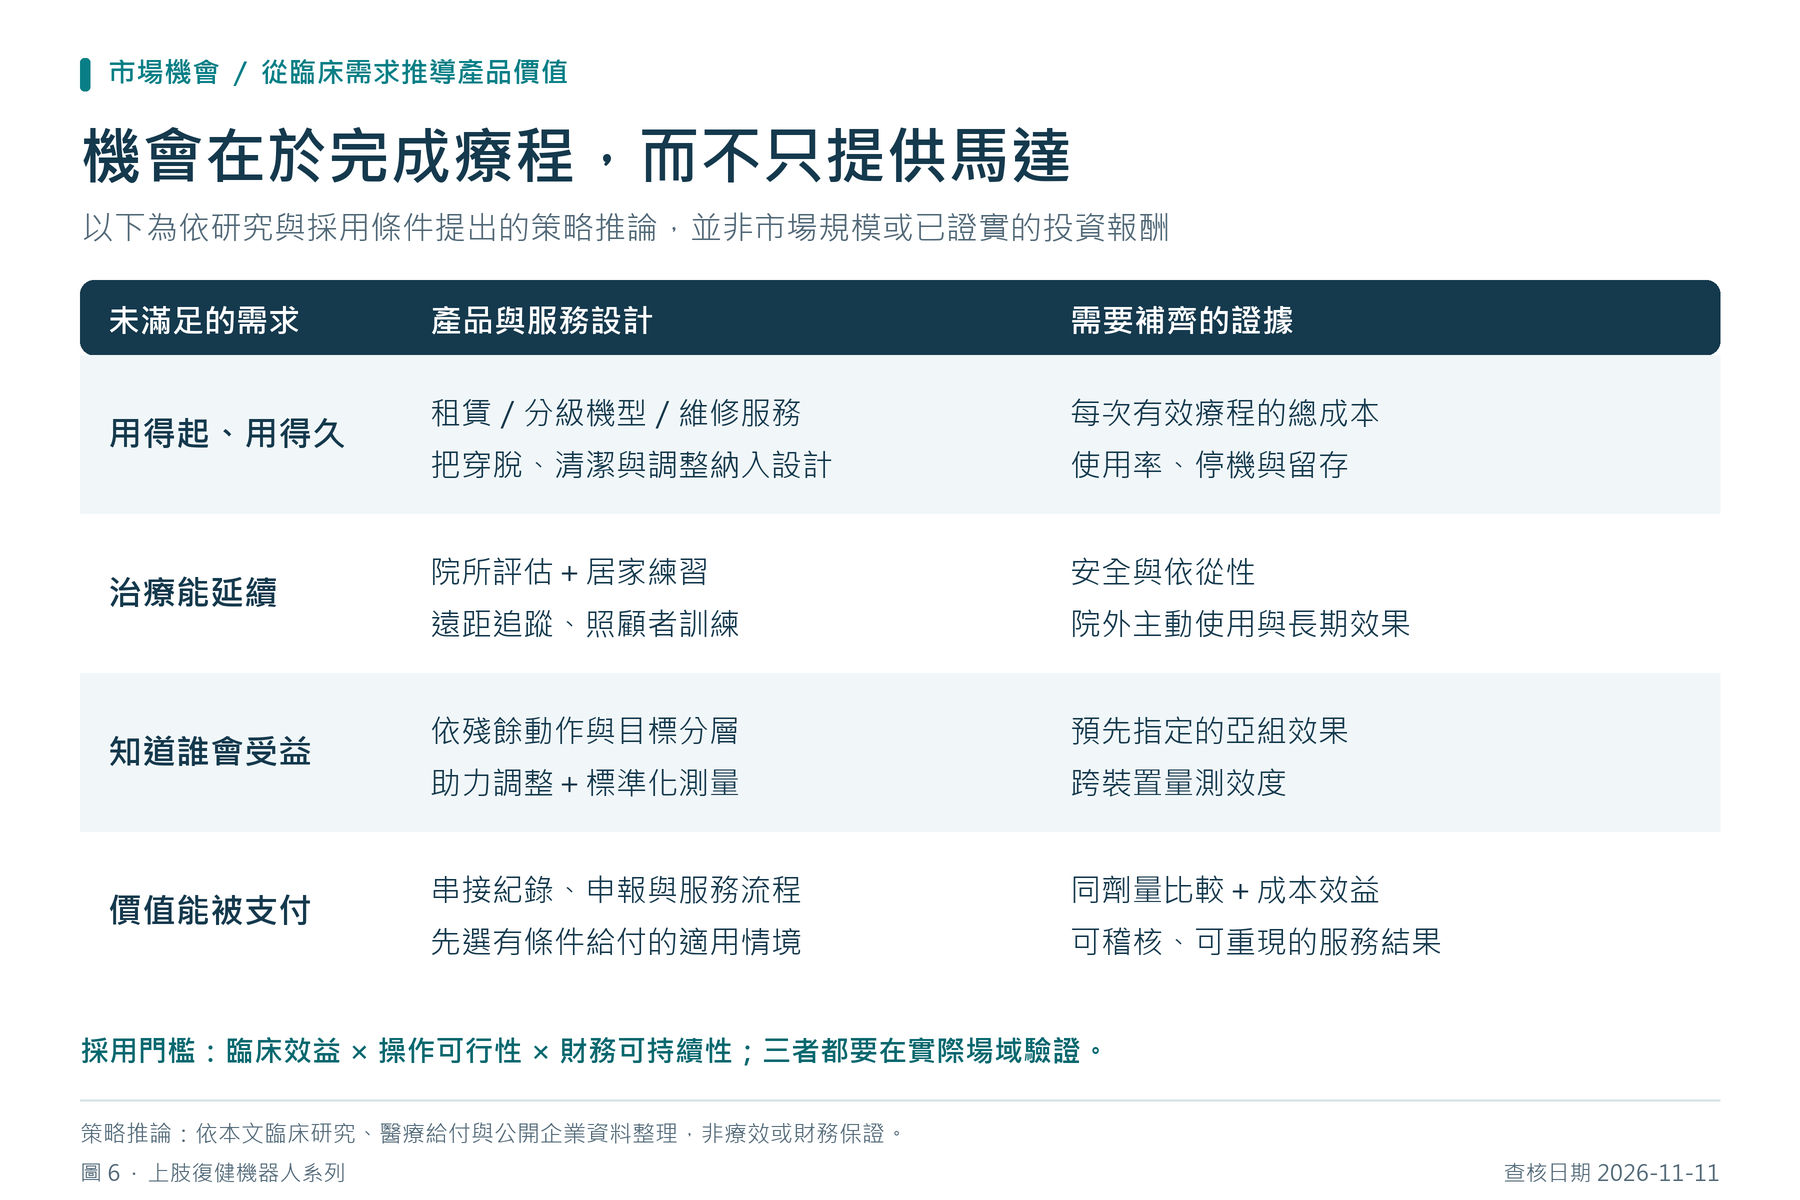
從現有證據推導,下一階段機會之一是按能力配置技術。嚴重無力者可能需要較完整的承托與助力;有主動控制者可轉向重力支撐、阻力、速度與精細任務。這是需要前瞻驗證的分級策略,尚無通用FMA分數能替所有機型選病人。產品若能清楚交代目標族群、可調協助與退出條件,比單純增加遊戲或關節數更容易形成可評估的服務。[6, 7, 23]
第二個機會是低成本、可接續的練習組合。院內高階設備負責需要安全支撐及精細調整的階段,居家端使用較簡單的支撐、感測或柔性裝置,再配合遠距回顧。這仍屬策略推論;需要比較穿戴成功率、實際完成量、照顧者負擔、維修與離院後功能維持。便宜或可攜只是設計條件,不能代替這些服務結果。[14, 36]
第三個機會是把資料做成可靠的臨床服務。跨次比較需保留支撐設定、任務版本、有效動作時間與量測誤差,並把機器內表現連到FMA-UE、ARAT及日常使用。若未固定條件,演算法可能只是記錄逐步增加的助力,或把熟悉遊戲當成進步。可匯出的資料、清楚的指標定義與適當存取權限,比單一綜合分數更有利於品質管理及研究合作。[1, 18]
可行的導入方式,是先建立小規模、目標明確的服務:確認適用族群及生活任務,記錄基線,安排包含主動參與與機器外練習的療程,再於中期、結束及追蹤重新量測。同時保留完成率、退出原因、疼痛、實際人力和每名完成者成本。遇到進步停滯時,檢查助力、難度、劑量與任務轉移,再決定調整、轉換設備或結束方案。[1, 16, 31]若目標是提升服務可近性,也應預先量測等候時間、交通與照顧負擔;若目標是節省人力,就要完整計入穿戴、監督及清潔,不能只比較機器運轉的分鐘。
這套資料才能回答醫療與商業的共同問題:設備是否讓原本難以練習的人獲得更多適切練習,是否改善離開設備後的能力,以及服務能否長期運作。未來產品可朝更容易穿戴、更準確調節協助與更低服務成本發展;採用與給付的下一步,則需要把這些工程優點轉成可重複驗證的臨床與經濟成果。
論文、技術文件與政策來源
- Prange-Lasonder GB, et al. European evidence-based recommendations for clinical assessment of upper limb in neurorehabilitation (CAULIN). J NeuroEngineering Rehabil. 2021;18:162.
- Wolbrecht ET, Chan V, Reinkensmeyer DJ, Bobrow JE. Optimizing compliant, model-based robotic assistance to promote neurorehabilitation. IEEE Trans Neural Syst Rehabil Eng. 2008;16(3):286–297.
- Rodgers H, et al. Robot assisted training for the upper limb after stroke (RATULS): a multicentre randomised controlled trial. Lancet 394:51–62 (2019).
- Bionik Laboratories Corp. Annual Report on Form 10-K, fiscal year ended March 31, 2022.
- Kwakkel G, et al. Standardized Measurement of Quality of Upper Limb Movement After Stroke: Consensus-Based Core Recommendations From the Second Stroke Recovery and Rehabilitation Roundtable. Neurorehabil Neural Repair. 2019;33(11).
- Hocoma. ArmeoPower — Product features, intended use and indications (accessed 2026-11-11).
- Hocoma. ArmeoSpring — Technical Data Sheet.
- Frullo JM, et al. Effects of Assist-As-Needed Upper Extremity Robotic Therapy after Incomplete Spinal Cord Injury: A Parallel-Group Controlled Trial. Frontiers in Neurorobotics 11:26 (2017).
- Tyromotion. AMADEO — Hand rehabilitation.
- Idrogenet. SINFONIA PLUS (GSI+) Datasheet, Revision A.
- Rehab-Robotics. Hand of Hope Basics.
- Rong W, Li W, Pang M, et al. A Neuromuscular Electrical Stimulation (NMES) and robot hybrid system for multi-joint coordinated upper limb rehabilitation after stroke. J NeuroEngineering Rehabil. 2017;14:34.
- Frolov AA, et al. Post-stroke Rehabilitation Training with a Motor-Imagery-Based Brain-Computer Interface (BCI)-Controlled Hand Exoskeleton: A Randomized Controlled Multicenter Trial. Front Neurosci. 2017;11:400.
- Yap HK, Lim JH, Nasrallah F, Yeow CH. Design and Preliminary Feasibility Study of a Soft Robotic Glove for Hand Function Assistance in Stroke Survivors. Front Neurosci. 2017;11:547.
- Myomo, Inc. 2025 Annual Report, including shareholder letter and Form 10-K (2026).
- Alt Murphy M, et al. European Stroke Organisation (ESO) guideline on motor rehabilitation. Eur Stroke J. 2025;10(4):1160–1188.
- Hu S, et al. Dose-response effects of robot-assisted training on poststroke functional recovery: A systematic review and meta-analysis. Medicine 105(41):e50933 (2026).
- Brihmat N, Loubinoux I, Castel-Lacanal E, Marque P, Gasq D. Kinematic parameters obtained with the ArmeoSpring for upper-limb assessment after stroke: a reliability and learning effect study for guiding parameter use. J NeuroEngineering Rehabil. 2020;17:130.
- Lo AC, et al. Robot-Assisted Therapy for Long-Term Upper-Limb Impairment after Stroke. New England Journal of Medicine 362:1772–1783 (2010).
- Boardsworth K, et al. Upper limb robotic rehabilitation following stroke: a systematic review and meta-analysis investigating efficacy and the influence of device features and program parameters. Journal of NeuroEngineering and Rehabilitation 22:164 (2025).
- Aprile I, et al. Upper Limb Robotic Rehabilitation After Stroke: A Multicenter, Randomized Clinical Trial. Journal of Neurologic Physical Therapy 44(1):3–14 (2020).
- Tay KWE, et al. Efficacy of a soft robotic exoskeleton for upper-limb rehabilitation in subacute stroke inpatient rehabilitation: a randomised controlled trial. Journal of NeuroEngineering and Rehabilitation 23:275 (2026).
- Choudhuri R, et al. Effect of robotic assistance on upper-limb sensorimotor recovery: a systematic review and meta-analysis. Frontiers in Neurorobotics 20:1860365 (2026).
- Fu B, et al. The efficacy of robot-assisted therapy on upper limb motor function in children with cerebral palsy: a systematic review and meta-analysis. BMC Neurology,2026-08-29早期可引用已接受版本 (2026).
- US CMS. HCPCS Level II Final Coding, Benefit Category and Payment Determinations, Second Biannual 2023 Coding Cycle — MyoPro (2024 payment determination).
- US CMS. DME26-D: October 2026 DMEPOS Fee Schedule (2026-10).
- 厚生労働省. 診療報酬の算定方法:H003-2 注4(2026現行點數表) (2026).
- 厚生労働省. 令和8年度診療報酬改定:医科診療報酬点数表に関する事項(2026-10-07訂正版) (2026-03-05; amended2026-10-07).
- 건강보험심사평가원 (HIRA). (2025년 제12차 의료행위전문평가위원회) 근전도 구동 손 로봇 보조 재활치료 (2026-03-05; effective2026-03-01).
- NICE. NG236 Stroke rehabilitation in adults — Recommendations, 1.13.18 (2023; accessed2026-11-11).
- Fernandez-Garcia C, et al. Economic evaluation of robot-assisted training versus an enhanced upper limb therapy programme or usual care for patients with moderate or severe upper limb functional limitation due to stroke: results from the RATULS randomised controlled trial. BMJ Open 11:e042081 (2021).
- 國家科學及技術委員會. 學術研發服務網 — 研究人才補助計畫總覽 (113及115年度;accessed2026-11-11).
- 三軍總醫院. 健保不給付(自費)醫療項目收費標準 (2026-06-30).
- 国家医疗保障局. 国家医保局印发《康复类医疗服务价格项目立项指南(试行)》 (2024-11-14).
- European Commission CORDIS. RETRAINER — REaching and grasping Training based on Robotic hybrid AssIstance for Neurological patients: End users Real life evaluation (2015-01-01–2019-03-31).
- NHG Health / Tan Tock Seng Hospital. IREx Innovation — Innovation Grant Awards (accessed2026-11-11).
資料查核至2026年11月11日。本文為2006–2026年代表性研究與政策的定向整理,並非完整系統性回顧。企業部署資料、產品許可與醫療給付各自標示日期及範圍;法規與申報仍以當地正式文件為準。圖表為依來源製作的原創圖,一張研究實景照片依原文授權轉載,並非本公司的治療案例或產品背書。




發表留言